Estudantes da UFRN desenvolvem robô autônomo inspirado em timbu
O TimBot utiliza sensores a laser e microcontroladores para navegar em labirintos de forma independente, democratizando o acesso ao conhecimento em robótica.
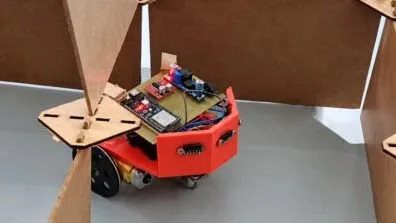
Uma equipe de estudantes da Universidade Federal do Rio Grande do Norte (UFRN) apresentou uma solução inovadora para a navegação autônoma ao desenvolver o TimBot, um robô capaz de percorrer labirintos complexos sem qualquer intervenção humana. O projeto, que foi divulgado em 27/10/2026, destaca-se pela aplicação prática de conceitos avançados de eletrônica e programação para resolver problemas de mobilidade em espaços restritos.
O dispositivo opera por meio de três sensores a laser instalados estrategicamente na parte frontal. Esse hardware permite que o robô identifique obstáculos e tome decisões instantâneas, como desviar de colisões ou retornar ao encontrar um beco sem saída. A inteligência do sistema é processada pelo microcontrolador ESP32-S3, que executa um algoritmo inspirado na busca em profundidade para mapear rotas de forma organizada.
A criação é fruto da colaboração entre Thiago Freire Cavalcante, Renê Garmatter Neto de Araujo, membros do Programa de Educação Tutorial de Ciência da Computação (PET-CC), e Mariana Jamile dos Santos Ferreira, estudante do Bacharelado em Tecnologia da Informação. O desenvolvimento exigiu rigor técnico na calibração de sensores e na estrutura física, denominada Proto-PET, concebida após o sucesso da iniciativa na Mostra de Profissões da UFRN.
Para além do êxito acadêmico, o grupo reafirma seu compromisso com a ciência aberta. Os criadores disponibilizaram publicamente o código-fonte e o projeto tridimensional do chassi, permitindo que a comunidade replique a tecnologia. O nome do robô homenageia o timbu, mascote do PET-CC, unindo a identidade do grupo à agilidade dos sistemas autônomos inspirados nas competições Micro-Mouse. Interessados podem acompanhar os desdobramentos do projeto no perfil @petccufrn no Instagram.
Comentários (0)
Deixe seu comentário